This microsite is associated to the paper

 L. Jaulin (2023).
Inertial control of the a spinning flat disk
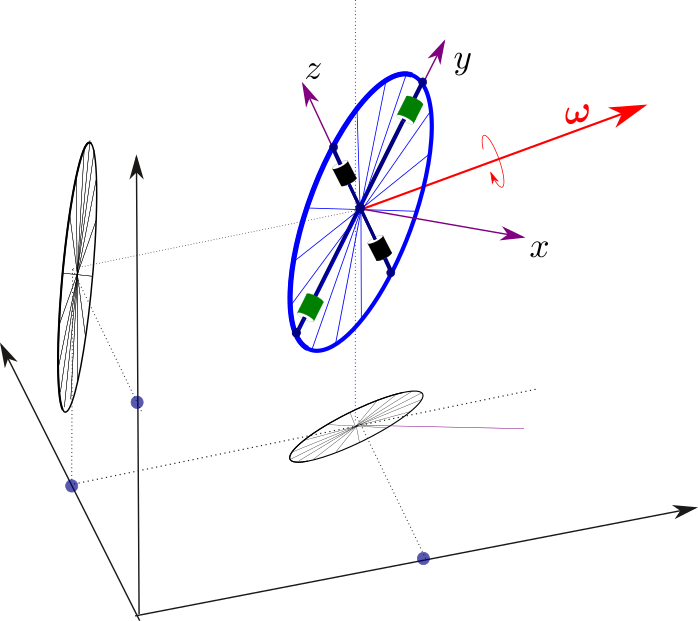
An illustration of the change of rotation without external forces :

from roblib import *  # available at https://www.ensta-bretagne.fr/jaulin/roblib.py


def draw_wheel(R,I,wr,colorwheel="black"):
    clean3D(ax,-3,3,-3,3,-1,5)
    w=R@wr
    L=R@I@wr # angular momentum
    draw_arrow3D(ax,0,0,2,0.02*L[0,0],0.02*L[1,0],0.02*L[2,0],"red")
    draw_arrow3D(ax,0,0,2,0.1*w[0,0],0.1*w[1,0],0.1*w[2,0],"green") # spin vector
    l2,l3=sqrt(abs(I[2,2]-I30+0.5)),sqrt(abs((I[1,1]-I20+0.5)))
    M=tran3H(0,0,2)@ToH(R)@wheel3H(r)
    draw3H(ax,M,colorwheel,True,1)
    def draw_masses(l2,l3,col):
        p=array([[0],[0],[2]])+R@array([[0],[l2],[l3]])
        ax.scatter(*p,color=col)
    draw_masses(l2,0,'green')
    draw_masses(-l2,0,'green')
    draw_masses(0, l3,'black')
    draw_masses(0,-l3,'black')
    pause(0.001)

def f(x,u):
    w1,w2,w3,I2,I3=x[0,0],x[1,0],x[2,0],x[3,0],x[4,0]
    I1=I2+I3
    u1,u2=u[0,0],u[1,0]
    dw1=-((I3-I2)/I1)*w2*w3-w1*(u1+u2)/I1
    dw2=-w3*w1-w2*u1/I2
    dw3= w1*w2-w3*u2/I3
    dI2=u1
    dI3=u2
    return array([[dw1],[dw2],[dw3],[dI2],[dI3]])


ax= Axes3D(figure())
dt=0.002
r=1
m=10
R=eye(3)
w=array([[10],[4],[1]])
wr=R.T@w
I20,I30=1/4*m*r**2,1/4*m*r**2
x=array([[wr[0,0]],[wr[1,0]],[wr[2,0]],[I20],[I30]])

for t in arange(0,1,dt):
    I2,I3=x[3,0],x[4,0]
    I1=I2+I3
    I=diag([I1,I2,I3])
    wr=array([[x[0,0]],[x[1,0]],[x[2,0]]])
    draw_wheel(R,I,wr)
    u=array([[0],[0]])
    R=R@expw(dt*wr)
    x=array([[wr[0,0]],[wr[1,0]],[wr[2,0]],[I2],[I3]])
    x=x+dt*f(x+(dt/2)*f(x,u),u)
from sympy import *
from sympy.diffgeom import *
from roblib import *  # available at https://www.ensta-bretagne.fr/jaulin/roblib.py


def draw_wheel(R,I,wr,colorwheel="black"):
    clean3D(ax,-3,3,-3,3,-1,5)
    w=R@wr
    L=R@I@wr # angular momentum
    draw_arrow3D(ax,0,0,2,0.05*L[0,0],0.05*L[1,0],0.05*L[2,0],"red")
    draw_arrow3D(ax,0,0,2,0.3*w[0,0],0.3*w[1,0],0.3*w[2,0],"green") # spin vector
    l2,l3=sqrt(abs(I[2,2]-I30+0.5)),sqrt(abs((I[1,1]-I20+0.5)))
    M=tran3H(0,0,2)@ToH(R)@wheel3H(r)
    draw3H(ax,M,colorwheel,True,1)
    def draw_masses(l2,l3,col):
        p=array([[0],[0],[2]])+R@array([[0],[l2],[l3]])
        ax.scatter(*p,color=col)
    draw_masses(l2,0,'green')
    draw_masses(-l2,0,'green')
    draw_masses(0, l3,'black')
    draw_masses(0,-l3,'black')
    pause(0.001)


def Symb_build(opt):
    init_printing(use_unicode=True) # allow LaTeX printing
    w1,w2,w3,I2,I3=symbols("w1 w2 w3 I2 I3")
    I20,I30=symbols("I20 I30")
    C=CoordSystem('C',Patch('P',Manifold('M',5)),[w1,w2,w3,I2,I3])
    w1,w2,w3,I2,I3 = C.coord_functions()
    E=C.base_vectors()
    F=-((I3-I2)/(I2+I3))*w2*w3*E[0]+-w3*w1*E[1]+w1*w2*E[2]
    G1=-(w1/(I2+I3))*E[0]-(w2/I2)*E[1]+E[3]
    G2=-(w1/(I2+I3))*E[0]-(w3/I3)*E[2]+E[4]
    V0=1/2*(I2-I20)**2 + 1/2*(I3-I30)**2
    if opt=="align": V = 1/2*(w2)**2 + 1/2*(w3)**2 + V0
    if opt=="passiv": V = 1/2*(I2+I3)*w1**2+ 1/2*I2*w2**2 + 1/2*I3*w3**2 + V0
    if opt=="precession": V = 1/2*((I3-I2)*w2*w3)**2 + 1/2*((I2)*w1*w3)**2 + 1/2*((-I3)*w1*w2)**2 + V0
    LfV=simplify(LieDerivative(F,V))
    Lg1V=simplify(LieDerivative(G1,V))
    Lg2V=simplify(LieDerivative(G2,V))
    print("L(F,V))=",latex(LfV))
    print("L(G1,V))=",latex(Lg1V))
    print("L(G2,V))=",latex(Lg2V))
    λV=lambdify((w1,w2,w3,I2,I3,I20,I30),V)
    λLfV=lambdify((w1,w2,w3,I2,I3,I20,I30),LfV)
    λLg1V=lambdify((w1,w2,w3,I2,I3,I20,I30),Lg1V)
    λLg2V=lambdify((w1,w2,w3,I2,I3,I20,I30),Lg2V)
    return λV,λLfV,λLg1V,λLg2V


def f(x,u):
    w1,w2,w3,I2,I3=x[0,0],x[1,0],x[2,0],x[3,0],x[4,0]
    I1=I2+I3
    u1,u2=u[0,0],u[1,0]
    dw1=-((I3-I2)/I1)*w2*w3-w1*(u1+u2)/I1
    dw2=-w3*w1-w2*u1/I2
    dw3= w1*w2-w3*u2/I3
    dI2=u1
    dI3=u2
    return array([[dw1],[dw2],[dw3],[dI2],[dI3]])

def control(x):
    w1,w2,w3,I2,I3=x[0,0],x[1,0],x[2,0],x[3,0],x[4,0]
    V1=     λV(w1,w2,w3,I2,I3,I20,I30)
    Lg1V=λLg1V(w1,w2,w3,I2,I3,I20,I30)
    Lg2V=λLg2V(w1,w2,w3,I2,I3,I20,I30)
    #LfV = λLfV(w1,w2,w3,I2,I3,I20,I30)
    V.append(V1)
    u=-(1/sqrt((Lg1V)**2+(Lg2V)**2))*array([[Lg1V],[Lg2V]])
    return u


def simu(E,t1,t2,colorwheel="black"):
    print("Control strategy : ",E)
    global λV,λLfV,λLg1V,λLg2V
    λV,λLfV,λLg1V,λLg2V=Symb_build(E)
    global R,x
    for t in arange(t1,t2,dt):
        I2,I3=x[3,0],x[4,0]
        I1=I2+I3
        I=diag([I1,I2,I3])
        II2.append(I2-I20)
        II3.append(I3-I30)
        wr=array([[x[0,0]],[x[1,0]],[x[2,0]]])
        #draw_wheel(R,I,wr,colorwheel)
        T.append(t)
        W1.append(wr[0,0])
        W2.append(wr[1,0])
        W3.append(wr[2,0])
        Ek.append((0.5*wr.T@I@wr)[0,0])
        Ep.append(norm(ad(I@wr)@wr))
        u=control(x)
        R=R@expw(dt*wr)
        x=array([[wr[0,0]],[wr[1,0]],[wr[2,0]],[I2],[I3]])
        x=x+dt*f(x+(dt/2)*f(x,u),u)
    return


if __name__ == "__main__":
    ax= Axes3D(figure())
    dt=0.002
    r=1
    m=10
    R=eye(3)
    #wr=R.T@w
    T,W1,W2,W3=[],[],[],[]
    Ek,Ep,Lz,V,Tr,II1,II2,II3=[],[],[],[],[],[],[],[]
    I20,I30=1/4*m*r**2,1/4*m*r**2


    opt=1    # alignment : the i vector of the well should be aligned with the angular momentum
    opt=2   # passivity based control
    opt=3   # precession"
    opt=4   # allign followed by precession"


    if opt==1:
        print("\n Aligment control \n ")
        x=array([[0.00001],[10],[0],[I20],[I30]])
        simu("align",0,40,"red")


    if opt==2:
        print("\n Passivity control \n ")
        x=array([[10],[4],[1],[I20],[I30]])
        simu("passiv",0,40,"green")

    if opt==3:
        print("\n Precession control \n ")
        x=array([[10],[4],[1],[I20],[I30]])
        simu("precession",0,80,"blue")

    if opt==4:
        print("\n Alignment controlled followed by a precession control \n ")
        x=array([[0.00001],[10],[0],[I20],[I30]])
        simu("align",0,20,"red")
        simu("precession",20,40,"blue")
        print("x=",x)